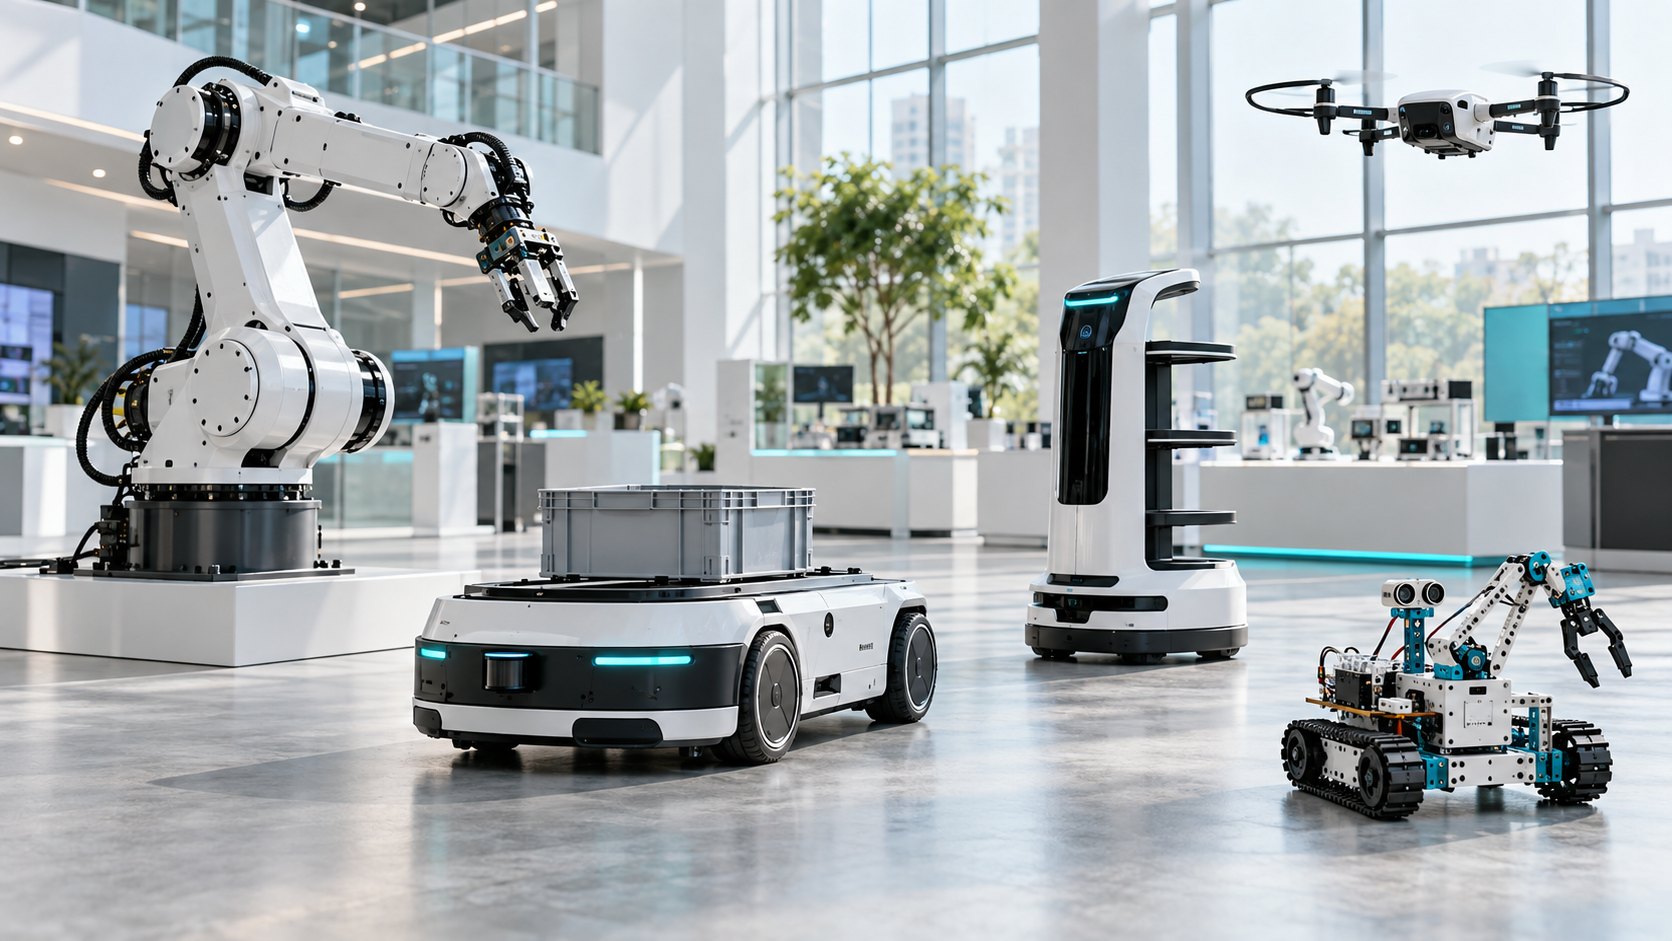
Роботы бывают промышленными, сервисными, медицинскими, бытовыми, исследовательскими и образовательными. Их также классифицируют по конструкции, способу движения и уровню автономности. Такая система помогает понять не внешний вид машины, а её назначение, возможности и условия работы.
Что называют роботом
Согласно ГОСТ Р 60.0.0.4-2023, робот — это программируемый исполнительный механизм с определённым уровнем автономности. Он предназначен для перемещения, манипулирования или позиционирования. Поэтому обычная механическая игрушка и программа без физического исполнительного устройства не относятся к роботам в строгом техническом смысле.
Робот получает данные от датчиков, обрабатывает команды и воздействует на окружающую среду. Одни машины движутся по заданной траектории. Другие строят маршрут, распознают предметы и меняют действия при появлении препятствий.
По каким признакам классифицируют роботов
Единственной универсальной классификации нет. Один робот одновременно относится к нескольким группам. Например, складская платформа является сервисным, мобильным, колёсным и автономным роботом.
Обычно используют четыре основных признака:
- Назначение. Какую практическую задачу выполняет устройство.
- Конструкция. Из каких механизмов состоит робот и как устроен его рабочий орган.
- Способ перемещения. Стоит ли машина на месте, ездит, ходит, летает или движется под водой.
- Управление. Работает ли робот по программе, под контролем оператора или самостоятельно.
Дополнительно учитывают грузоподъёмность, число осей, точность, скорость, рабочую зону и устойчивость к внешней среде. Эти характеристики нужны уже для выбора конкретной модели.
Виды роботов по назначению
Классификация по назначению отвечает на главный вопрос: для чего создан робот. Она удобна для знакомства с робототехникой и поиска оборудования под определённую задачу.
Промышленные роботы
Промышленные роботы автоматизируют операции на предприятиях. Манипуляторы сваривают детали, окрашивают поверхности, обслуживают станки, собирают изделия и укладывают продукцию. Они работают с высокой повторяемостью и не устают при выполнении одинаковых движений.
К этой группе относятся традиционные манипуляторы и коллаборативные роботы. Коботы проектируются для совместной работы с человеком при соблюдении заданных условий безопасности. Выбор зависит от нагрузки, скорости, рабочей зоны и характера производства.
Логистические и складские роботы
Такие машины перевозят контейнеры, поддоны и комплектующие. Мобильные платформы ориентируются по карте, получают задания от системы склада и объезжают препятствия. Сортировочные устройства распределяют посылки, а манипуляторы формируют палеты.
Сервисные роботы
Сервисные роботы выполняют полезные задачи вне промышленного производства. Они работают в гостиницах, торговых центрах, офисах и общественных пространствах. К ним относятся курьерские платформы, уборочные машины, информационные помощники и инспекционные устройства.
Среда рядом с людьми постоянно меняется. Поэтому сервисному роботу нужны датчики препятствий, безопасная скорость и понятный способ взаимодействия с пользователем.
Бытовые роботы
Бытовые модели помогают человеку в повседневной жизни. Самые известные примеры — роботы-пылесосы, устройства для мойки окон и автоматические газонокосилки. Они выполняют ограниченный набор операций в доме или на участке.
Бытовая машина может быть автономной, но её возможности зависят от условий. Пороги, провода, сложная мебель или плохая карта помещения снижают эффективность работы.
Медицинские и реабилитационные роботы
Медицинские системы помогают врачам выполнять точные операции, проводить диагностику и организовывать реабилитацию. Хирургический робот не заменяет специалиста: врач управляет инструментами и принимает решения. Роботизированные комплексы повышают точность движения и удобство доступа к рабочей зоне.
Отдельную группу составляют экзоскелеты и реабилитационные тренажёры. Они поддерживают движение пациента и позволяют повторять упражнения по заданной программе.
Сельскохозяйственные роботы
В сельском хозяйстве роботы наблюдают за растениями, удаляют сорняки, распределяют средства ухода и собирают урожай. Наземные платформы работают в поле и теплицах. Беспилотные аппараты получают изображения участков и помогают находить проблемные зоны.
Такие машины должны переносить пыль, влагу, неровную поверхность и перепады температуры. Практическая польза зависит от точности навигации и качества исходных данных.
Исследовательские и экстремальные роботы
Исследовательские аппараты работают там, где человеку сложно или опасно находиться. Подводные роботы обследуют сооружения и дно. Планетоходы собирают данные на поверхности других небесных тел. Наземные комплексы проводят осмотр после аварий.
Связь в таких условиях может быть нестабильной. Поэтому робот должен выполнять часть действий самостоятельно, сохранять данные и безопасно реагировать на отказ отдельных компонентов.
Образовательные роботы
Образовательные модели используют для изучения механики, электроники и программирования. Учащиеся собирают конструкцию, подключают датчики и проверяют алгоритм в реальном движении. В образовательных наборах по робототехнике детали и программное обеспечение адаптированы под учебные задачи.
Образовательная робототехника отличается безопасной конструкцией, понятным интерфейсом и возможностью быстро менять проект. О выборе занятий по возрасту рассказывает статья «Что такое робототехника для детей».
Типы роботов по конструкции и способу движения
Назначение показывает область применения, а конструкция определяет доступные движения. По этому признаку роботы делятся на стационарные и мобильные. Мобильные машины дополнительно различают по движителю.
Стационарные манипуляторы
Манипулятор закрепляется на основании и перемещает рабочий инструмент в заданной зоне. Его звенья соединяются подвижными сочленениями. Количество управляемых осей определяет свободу движения.
По кинематической схеме различают несколько конструкций. Их возможности зависят от расположения и типа управляемых осей.
| Конструкция | Особенности | Типичные задачи |
|---|---|---|
| Шарнирная | Широкая траектория, несколько вращательных осей | Сварка, окраска, обслуживание станков |
| SCARA | Быстрые движения в горизонтальной плоскости | Сборка и перемещение деталей |
| Декартова | Прямолинейное движение по координатным осям | Портальные системы и станки |
| Дельта | Высокая скорость при небольшой нагрузке | Сортировка и упаковка |
На небольшом экране таблицу можно прокручивать по горизонтали.
Колёсные и гусеничные роботы
Колёсная платформа проста, энергоэффективна и удобна на ровном полу. Её применяют на складах, в учреждениях и учебных лабораториях. Гусеничный движитель лучше проходит неровности, но создаёт больше сопротивления и сложнее поворачивает на некоторых покрытиях.
Для навигации используются камеры, лидары, датчики расстояния и инерциальные модули. На открытой территории к ним добавляют спутниковое позиционирование.
Шагающие и человекоподобные роботы
Шагающие машины перемещаются на двух, четырёх или большем числе ног. Они способны преодолевать ступени и неровности, но требуют сложного управления равновесием. Четвероногие платформы применяют для осмотра объектов и экспериментов в сложной среде.
Человекоподобный робот, или андроид, имитирует отдельные особенности тела и поведения человека. Такая форма удобна для исследований взаимодействия, но не всегда эффективна для практической задачи.
Летающие, надводные и подводные роботы
Летающие роботы используют винты или другие движители. Дроны проводят съёмку, осмотр и мониторинг территории. Их работа ограничена запасом энергии, погодой и правилами эксплуатации.
Подводные аппараты бывают дистанционно управляемыми и автономными. Они оснащаются камерами, осветителями, датчиками и манипуляторами. Корпус и соединения рассчитываются на давление и контакт с водой.
Классификация по способу управления
Уровень автономности показывает, насколько активно оператор участвует в работе. Автономность не означает, что система действует без ограничений: цели, допустимые режимы и правила безопасности задаются заранее.
- Ручное управление. Оператор напрямую задаёт каждое движение механизма.
- Дистанционное управление. Команды передаются на расстоянии, а робот работает в недоступной зоне.
- Программное управление. Машина выполняет заранее записанную последовательность операций.
- Адаптивное управление. Система корректирует действия по данным датчиков.
- Автономная работа. Робот воспринимает среду, выбирает маршрут или действие в рамках поставленной задачи.
На практике часто используется смешанный режим. Робот выполняет обычные операции самостоятельно, а оператор подтверждает сложные действия и вмешивается при отклонении.
Сравнение основных видов роботов
Один пример может относиться сразу к нескольким категориям. Таблица показывает, как назначение связано с конструкцией и управлением.
| Вид | Типичная конструкция | Управление | Основные задачи |
|---|---|---|---|
| Промышленный | Стационарный манипулятор | Программное, адаптивное | Сборка, сварка, упаковка |
| Складской | Колёсная платформа | Автономное под контролем системы | Перевозка и сортировка |
| Сервисный | Мобильная платформа | Автономное или смешанное | Доставка, уборка, информирование |
| Медицинский | Манипулятор или экзоскелет | Под управлением специалиста | Операции и реабилитация |
| Исследовательский | Гусеничная, летающая или подводная система | Дистанционное или автономное | Осмотр и сбор данных |
| Образовательный | Модульный набор или мобильная модель | Программное | Обучение и эксперименты |
На небольшом экране таблицу можно прокручивать по горизонтали.
Из каких частей состоит робот
Разные виды роботов собираются по общей логике. Механическая часть создаёт движение, датчики получают информацию, а контроллер исполняет программу.
- Корпус и механизм. Несущая конструкция, звенья, колёса, ноги или винты.
- Приводы. Электрические, пневматические или гидравлические системы движения.
- Датчики. Камеры, лидары, энкодеры, микрофоны, датчики силы и расстояния.
- Контроллер. Компьютер, который обрабатывает данные и формирует команды.
- Источник энергии. Аккумулятор, сеть или специализированная силовая установка.
- Рабочий орган. Захват, инструмент, камера, щётка или другой модуль под задачу.
Искусственный интеллект является дополнительным программным инструментом. Он нужен для распознавания объектов, анализа ситуации или выбора действия. Многие роботы успешно работают без ИИ по точной программе.
Как определить подходящий тип робота
Выбор начинается с задачи, а не с формы устройства. Нужно описать объект работы, условия, необходимую точность и участие человека.
- Для повторяемой операции на одном месте подходит стационарный манипулятор.
- Для перемещения грузов нужен мобильный складской робот.
- Для обследования труднодоступной зоны выбирают дрон, гусеничную или подводную платформу.
- Для обучения важны безопасность, модульность и понятная среда программирования.
Окончательное решение зависит от интеграции, обслуживания и требований безопасности. Подробнее о сферах применения рассказывает материал «Современные направления робототехники».
Часто задаваемые вопросы
Какие бывают роботы по назначению?
Основные группы — промышленные, логистические, сервисные, бытовые, медицинские, сельскохозяйственные, исследовательские и образовательные роботы.
Какие роботы используются в промышленности?
Чаще всего применяют шарнирные манипуляторы, SCARA-, декартовы и дельта-роботы. Конструкцию выбирают по траектории, скорости, нагрузке и рабочей зоне.
Чем робот отличается от автоматического устройства?
Робот является программируемым исполнительным механизмом и обладает определённым уровнем автономности. Простое автоматическое устройство может выполнять только жёстко заданную функцию.
Все ли роботы способны принимать решения?
Нет. Многие машины исполняют заранее заданную программу. Адаптивные и автономные системы корректируют действия по данным датчиков в установленных пределах.
Какие роботы подходят для детей?
Для обучения выбирают безопасные модульные наборы, соответствующие возрасту и программе. Важны понятное программирование, доступные детали и методические материалы.
Вывод
Роботов классифицируют по назначению, конструкции, способу движения и управлению. Одна машина может одновременно входить в несколько групп. Поэтому правильный вопрос звучит не только «какие бывают роботы», но и «какую задачу, где и с какой автономностью должен выполнять конкретный робот».
Комментарии
Обсуждение материалов будет подключено после настройки модерации. Задать вопрос по теме можно через форму обратной связи.