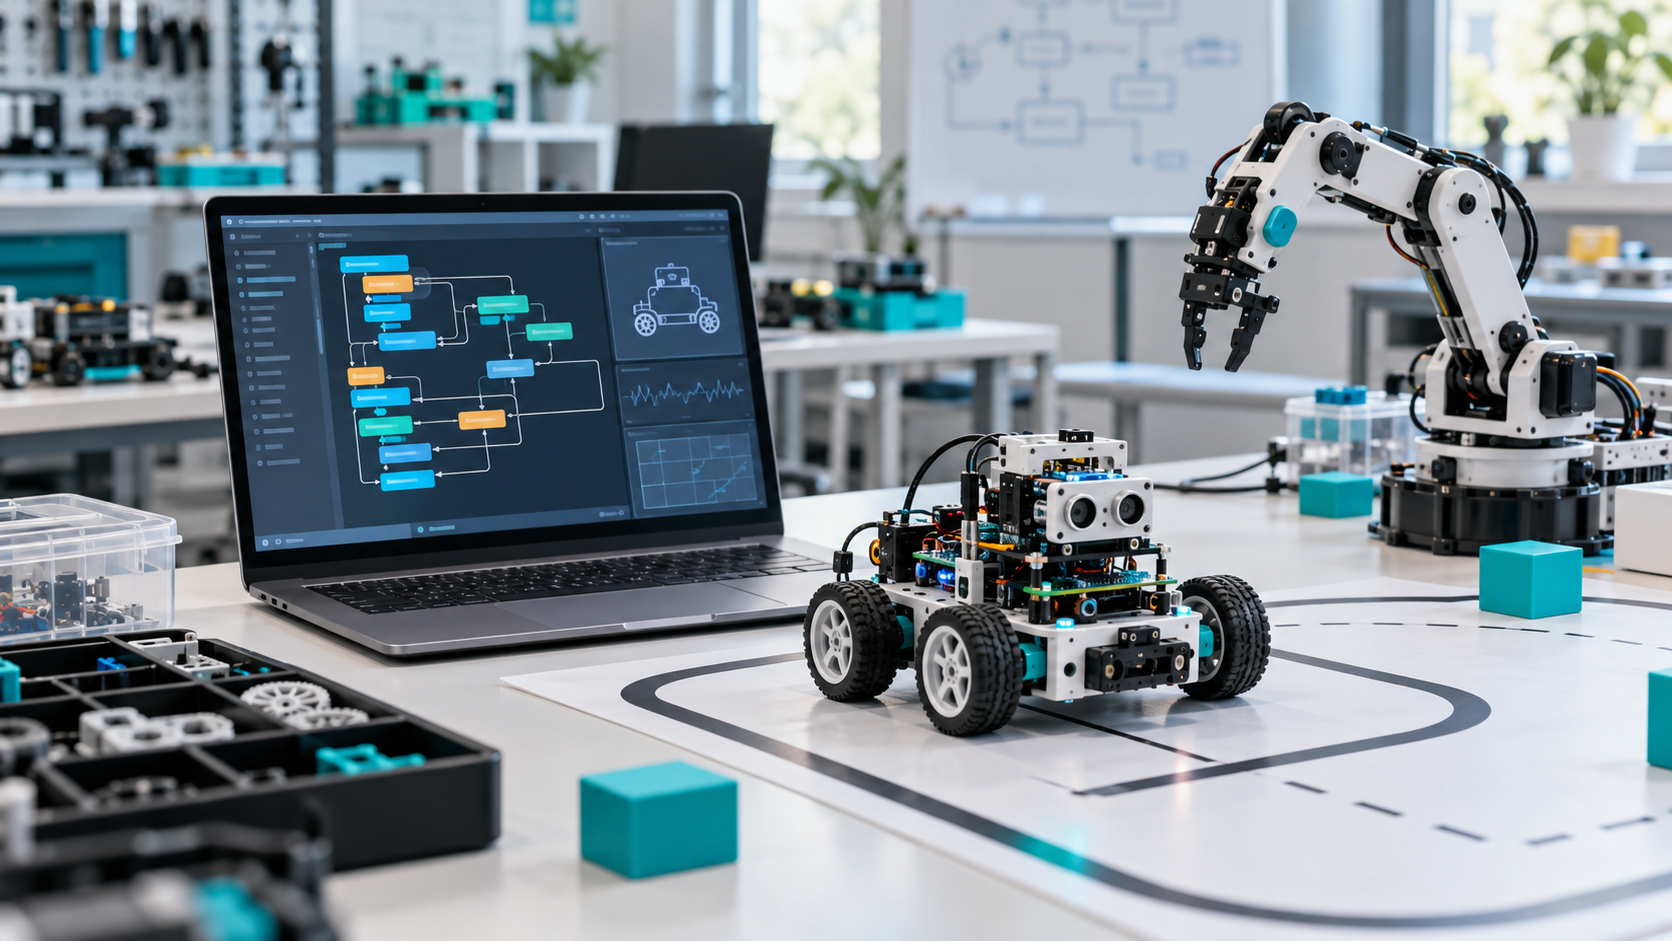
Программирование роботов связывает код с реальным движением. Программа получает данные от датчиков, оценивает состояние среды и передаёт команды приводам. В статье разобраны алгоритмы управления, популярные языки и среды разработки, а также путь обучения от визуальных блоков до автономных робототехнических систем.
В чём состоит программирование роботов
Обычная компьютерная программа работает с цифровыми данными. Программа робота дополнительно управляет физическим устройством. Она включает моторы, читает датчики, строит маршрут и контролирует выполнение действия.
Разработчик должен учитывать механику, электронику и ограничения среды. Команда «двигаться вперёд» превращается в конкретные сигналы для приводов. При этом нужно контролировать скорость, направление, положение и возможные препятствия.
Как программа управляет роботом
Управление строится как повторяющийся цикл. Робот получает информацию, обрабатывает её, выбирает действие и проверяет результат. Такой цикл может выполняться десятки или тысячи раз в секунду.
- Сбор данных. Камеры, энкодеры и датчики расстояния измеряют состояние робота и среды.
- Обработка. Контроллер фильтрует сигналы и переводит их в удобный для программы вид.
- Принятие решения. Алгоритм выбирает действие по правилам, карте или модели.
- Управление приводами. Драйверы формируют сигналы для моторов, захватов и других механизмов.
- Обратная связь. Новые данные показывают, выполнена ли команда и нужна ли коррекция.
Без обратной связи робот выполняет последовательность вслепую. С датчиками программа замечает отклонение и меняет управляющее воздействие.
Основные алгоритмы программирования роботов
Алгоритм — это точная последовательность действий и условий. Сложность зависит от задачи. Для учебной модели достаточно нескольких правил, а автономной платформе нужны навигация, планирование и обработка данных.
Последовательные алгоритмы
Команды выполняются одна за другой: включить двигатель, проехать заданное время, остановиться и повернуть. Такой подход подходит для первого знакомства и стабильной среды. Его легко проверить, но он плохо реагирует на изменения.
Условия и циклы
Условие задаёт реакцию на событие. Например, если расстояние до препятствия меньше порога, робот останавливается и выбирает другое направление. Цикл повторяет проверку и действие, пока не будет достигнута цель.
Такие конструкции формируют базовое поведение робота. Они используются и в визуальном программировании, и в текстовом коде.
Пример алгоритма объезда препятствия
Простой алгоритм программирования робота можно описать без привязки к конкретному языку. Мобильный робот постоянно получает расстояние от датчика и выбирает действие.
- Измерить расстояние перед роботом.
- Если расстояние больше 20 см — продолжить движение.
- Если препятствие ближе — остановить моторы.
- Повернуть робота вправо на заданный угол.
- Снова измерить расстояние и повторить цикл.
В виде псевдокода тот же алгоритм выглядит так:
пока робот включён:
    расстояние = получить_расстояние()
    если расстояние < 20:
        остановиться()
        повернуть_вправо()
    иначе:
        двигаться_вперёд()
Порог 20 см, скорость и угол поворота являются параметрами. Их подбирают на испытаниях с учётом размеров робота, точности датчика и условий среды.
Конечные автоматы
Поведение делится на состояния: ожидание, движение, поиск объекта, захват и возврат. Переход происходит после события или выполнения условия. Этот способ делает логику понятной и помогает избежать противоречивых команд.
Конечный автомат удобен для мобильных роботов, соревнований и простых сервисных сценариев. Каждое состояние можно тестировать отдельно.
Регуляторы и управление движением
Регулятор сравнивает заданное значение с измеренным и уменьшает ошибку. Так поддерживается скорость колеса, угол сочленения или положение робота. Распространённый ПИД-регулятор учитывает текущую, накопленную и изменяющуюся ошибку.
Для манипуляторов дополнительно рассчитывается кинематика. Прямая кинематика определяет положение инструмента по углам сочленений. Обратная помогает найти углы для достижения нужной точки.
Навигация и планирование пути
Мобильный робот должен определить своё положение, построить карту и выбрать маршрут. Алгоритмы поиска пути находят последовательность допустимых перемещений. Локальный планировщик учитывает людей и препятствия, которые появились во время движения.
На практике навигация объединяет данные камер, лидара, энкодеров и инерциальных датчиков. Ошибка одного источника компенсируется другими измерениями.
Компьютерное зрение и машинное обучение
Компьютерное зрение позволяет находить объекты, измерять их положение и контролировать качество. Машинное обучение используют, когда правила сложно описать вручную. Модель распознаёт закономерности на подготовленных данных.
Обученная модель не заменяет всю программу. Код всё равно отвечает за получение изображения, проверку результата, безопасное действие и обмен данными между компонентами.
Какие языки программирования используют в робототехнике
Единственного языка программирования для всех роботов нет. Выбор зависит от контроллера, скорости, доступных библиотек и требований к надёжности. В одном робототехническом проекте часто используются несколько языков и программных инструментов.
| Язык или среда | Для каких задач подходит | Преимущества | Ограничения |
|---|---|---|---|
| Визуальные блоки | Первое обучение, простые учебные проекты | Наглядная логика, меньше синтаксических ошибок | Ограниченная гибкость |
| Python | Прототипы, анализ данных, компьютерное зрение, ROS | Понятный синтаксис, много библиотек | Не всегда подходит для жёсткого реального времени |
| C/C++ | Микроконтроллеры, драйверы, высоконагруженные узлы | Скорость и контроль ресурсов | Выше сложность разработки |
| MicroPython | Учебные контроллеры и быстрые прототипы | Простой переход от Python к устройствам | Ограничения памяти и производительности |
| MATLAB/Simulink | Моделирование и алгоритмы управления | Расчёты, модели и визуализация | Лицензирование и требования к среде |
| Языки производителя | Промышленные роботы | Доступ к функциям конкретного контроллера | Зависимость от оборудования |
На небольшом экране таблицу можно прокручивать по горизонтали.
Python
Python удобен для обучения, прототипирования и обработки данных. На нём создают узлы управления, работают с камерами и проверяют алгоритмы. Простой синтаксис позволяет сосредоточиться на логике задачи.
Однако критически быстрые части часто пишут на C++. Python используют как уровень координации, анализа и экспериментов.
C и C++
C применяется во встраиваемых системах и микроконтроллерах. C++ добавляет инструменты для крупных проектов и широко используется в робототехнических библиотеках. Эти языки дают прямой контроль памяти, устройств и времени выполнения.
За производительность приходится платить сложностью. Ошибка при работе с памятью или потоками может сделать поведение нестабильным, поэтому нужны тестирование и проверка границ.
Визуальное программирование
Графические среды представляют программу в виде блоков. Ученик соединяет команды движения, циклы, события и условия. Такой формат подходит для детей и первого знакомства с алгоритмами.
Визуальные блоки не являются игрушечной заменой кода. Они учат последовательности, ветвлению, переменным и работе с датчиками. После освоения логики проще перейти к текстовому языку.
Контроллеры, платформы и среды разработки
Язык работает не сам по себе. Нужны контроллер, операционная среда, библиотеки и средства загрузки программы. Для простых устройств используют микроконтроллеры. Для компьютерного зрения и навигации нужен одноплатный или промышленный компьютер.
Arduino и микроконтроллеры
Arduino подходит для управления моторами, светом и простыми датчиками. Программа выполняется непосредственно на контроллере. Это удобно для изучения электроники и создания небольших автономных устройств.
Ресурсы микроконтроллера ограничены. Сложное зрение или построение карты обычно переносят на более мощный компьютер, а Arduino оставляют управление приводами.
Одноплатные компьютеры
Одноплатный компьютер запускает полноценную операционную систему. К нему подключают камеры, сеть и дополнительные платы. Он подходит для Python, компьютерного зрения и взаимодействия с несколькими программными модулями.
В реальном роботе часто работает связка. Компьютер планирует поведение, а микроконтроллер точно управляет моторами и читает быстрые сигналы.
ROS 2
ROS 2 — это набор инструментов и библиотек для создания робототехнических систем. Программа делится на узлы. Они обмениваются сообщениями через темы, сервисы и действия.
Типовая цепочка выглядит так: камера публикует изображение, узел обработки находит объект, планировщик рассчитывает действие, а контроллер отправляет команды приводам. Разделение облегчает замену компонентов и совместную разработку.
Способы программирования промышленных роботов
Промышленный робот можно настраивать несколькими способами. Выбор зависит от операции, безопасности и доступности производственной линии.
- Обучение по точкам. Оператор последовательно задаёт положения инструмента с пульта.
- Ручное ведение. Робот проводят по траектории, а контроллер записывает движения.
- Текстовая программа. Разработчик описывает координаты, скорость, условия и взаимодействие с оборудованием.
- Офлайн-программирование. Ячейку моделируют на компьютере, не останавливая реальное производство.
После переноса программы выполняют калибровку и проверку на сниженной скорости. Модель не учитывает все отклонения монтажа, поэтому финальная настройка проводится на оборудовании.
Зачем использовать симулятор
Симулятор позволяет проверить код без риска повредить устройство. В виртуальной среде можно тестировать движение, датчики, карту и работу манипулятора. Ошибки находятся до запуска физического робота.
Для ROS применяют совместимые средства моделирования. Производители промышленных систем предлагают собственные программные комплексы. Симуляция особенно полезна при разработке траекторий и проверке рабочей зоны.
Этапы создания программы для робота
Разработка начинается с формулировки задачи. Код пишется после того, как определены входные данные, действия и критерии успешного результата.
- Описать сценарий. Что робот должен сделать и в каких условиях.
- Выбрать оборудование. Контроллер, датчики, приводы и каналы связи.
- Разделить задачу. Выделить восприятие, принятие решения и исполнение.
- Создать простой алгоритм. Сначала проверить базовое действие без лишней сложности.
- Добавить обработку ошибок. Предусмотреть потерю связи, препятствие и неверные данные.
- Проверить в симуляторе. Убедиться в логике и допустимых траекториях.
- Перенести на устройство. Начать с малой скорости и безопасной зоны.
- Измерить результат. Оценить точность, время цикла и устойчивость программы.
Сложную систему развивают постепенно. Если базовый уровень работает стабильно, добавляют навигацию, зрение и автономное планирование.
Как начать изучать программирование роботов
Новичку не требуется сразу осваивать промышленный манипулятор. Лучше пройти путь от наглядной логики к текстовому коду и работе с реальными датчиками.
- Собрать простую мобильную модель.
- Освоить команды, циклы и условия в визуальной среде.
- Подключить датчик расстояния и реализовать реакцию на препятствие.
- Перейти к Python, MicroPython или C++.
- Научиться разбивать программу на функции и модули.
- Освоить моделирование, основы электроники и системы координат.
- Перейти к ROS 2, навигации или компьютерному зрению.
Для занятий подходят образовательные наборы по робототехнике с контроллером, датчиками и методическими материалами. Возраст и формат обучения подробнее разобраны в статье «Что такое робототехника для детей».
Что проверить перед запуском робота
Даже учебная программа управляет физическим устройством. Перед каждым запуском нужно проверить робота и рабочую зону.
- Питание. Аккумулятор закреплён, напряжение соответствует контроллеру и приводам.
- Соединения. Кабели не попадают в колёса, шарниры и другие движущиеся части робота.
- Ограничения. Для первого теста установлены небольшая скорость, допустимые углы и безопасная мощность моторов.
- Остановка. Кнопка, команда или сценарий аварийного прекращения работы доступны оператору.
- Рабочая зона. На траектории нет людей, хрупких предметов и случайных препятствий.
Первый запуск новой программы проводят короткими шагами. После каждой команды проверяют реакцию робота и данные датчиков.
Типичные ошибки начинающих
Первая ошибка — попытка сразу создать сложного автономного робота. Большой проект трудно отлаживать, если неизвестно, какой модуль выдаёт неверный результат.
- Код пишется без проверки электрических соединений.
- Данные датчиков используются без фильтрации и проверки диапазона.
- Не предусмотрена безопасная остановка.
- Все функции помещены в один большой программный блок.
- Симуляция принимается за точную копию реального устройства.
- Скорость повышается до проверки траектории и ограничений.
Надёжная программа всегда учитывает нештатное состояние. При потере связи или неверном сигнале робот должен перейти в заранее определённый безопасный режим.
Часто задаваемые вопросы
На каком языке программируют роботов?
Часто используют Python, C и C++. Для обучения подходят визуальные блоки и MicroPython. Промышленные контроллеры могут иметь собственные языки производителя.
Можно ли программировать робота без знания электроники?
Начать можно с готового набора, но основы питания, датчиков и подключения приводов всё равно понадобятся для понимания ошибок.
Что лучше изучать первым: Python или C++?
Python проще для знакомства с алгоритмами. C++ полезен для микроконтроллеров, производительных узлов и работы в реальном времени. Выбор зависит от платформы.
Зачем нужен ROS 2?
ROS 2 помогает разделить систему на узлы, наладить обмен данными и использовать готовые компоненты для навигации, визуализации и управления.
Обязательно ли использовать искусственный интеллект?
Нет. Многие роботы работают по точным алгоритмам. ИИ нужен для распознавания, анализа сложной среды и задач, которые трудно описать правилами.
Вывод
Программирование роботов объединяет алгоритмы, код и управление физическим устройством. Начинать лучше с простых последовательностей и датчиков, затем переходить к текстовым языкам, симуляции и модульной архитектуре. Язык выбирают под задачу: Python удобен для обучения и анализа, C/C++ — для контроллеров и производительных узлов, а визуальные среды — для первого знакомства.
Комментарии
Обсуждение материалов будет подключено после настройки модерации. Задать вопрос по теме можно через форму обратной связи.